Precision Navigation for Defense, Agriculture, and Maritime Unmanned Platforms.
100 % Made in India | AxisNav delivers high-reliability autonomous navigation solutions featuring rugged hardware, dual-redundant sensors and a multi-core processing architecture for mission-critical unmanned systems.
Explore What We are Doing.
aXISNAV THE iNDUSTRIAL UNMANNED BRAIN
Rugged Autopilot for Unmanned Systems
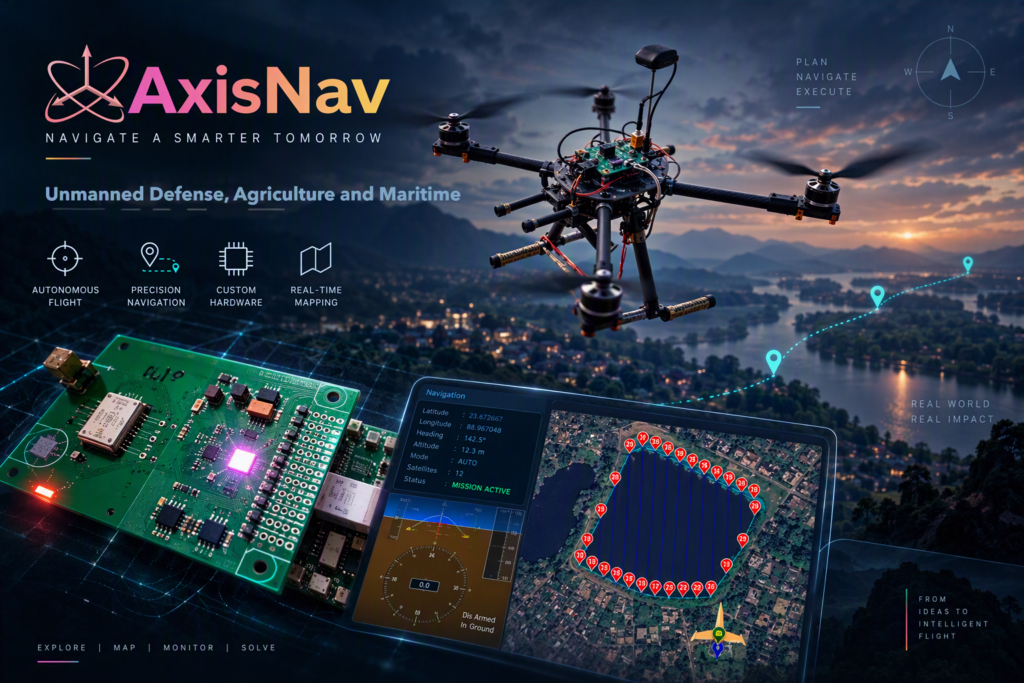
System Overview
Hardware
- Dual-Core Processor Architecture
- Hard Real-Time Determinism
- Dual Inertial Measurement Units
- Dual Magnetometers
- Dual Barometers
- Integrated GNSS
- Integrated Air speed sensor
- Inbuild vibration protections
- Data logging blackbox
Accuracy
- Roll/Pitch: ~0.05
- Heading: ~0.1
- Position without RTK: ~2.5 m
- Position with RTK: ~2.5 cm
- Altitude: ~0.5 m
- Horizontal velocity: ~0.1 m/s
- Vertical velocity: ~0.1 m/s
- Linear acceleration: ~0.1 mss
- Anguler velocity: ~0.5 mss
Interfaces
- 2 Telemtery port
- 1 Spi port
- 2 Uart port
- 1 I2c port
- 2 Can port
- 16-Channel PWM output
- 1 Usb port
- 6-Channel adc inputs
- 6-Channel io
- 8-Channel RC inputs
- 1 SBUS input
GCS
- Designed for multiple platforms
- Waypoint Navigation
- Pattern Mapping
- Zone mapping
- Sensor Calibrations
- multiple video feed
- Input controls
- Logging and simulation
- Custom Peripherals
- Firmaware Update
- Pre-mission testings
- Wide-view PFD with Video
Unmanned Systems
Autonomous Controller Compatibility
Hardware-level orientation and position stabilization engineered for unmanned aerial, maritime, and ground platforms requiring real-time sensor calibration.
Aviation
Multi-Rotor Drones
Dual-redundant 3-axis gyro stabilization for heavy-lift multi-rotor aerial platforms in aggressive turbulence.
Marine
Unmanned Surface Vessels
Maritime autonomous navigation control with multi-sensor fusion and wave-motion correction for unmanned surface craft.
Aviation
Autonomous Helicopters
Sub-degree Euler precision accuracy and dual-barometer altitude hold down to 0.5m for complex rotary-wing flight profiles.
Review Full GCS Specifications
Examine complete ground control system hardware components, pinouts, and dual-redundant multi-sensor fusion architectures in our technical wiki.